服务热线:13353672253 | 网站地图
服务热线:13353672253 | 网站地图
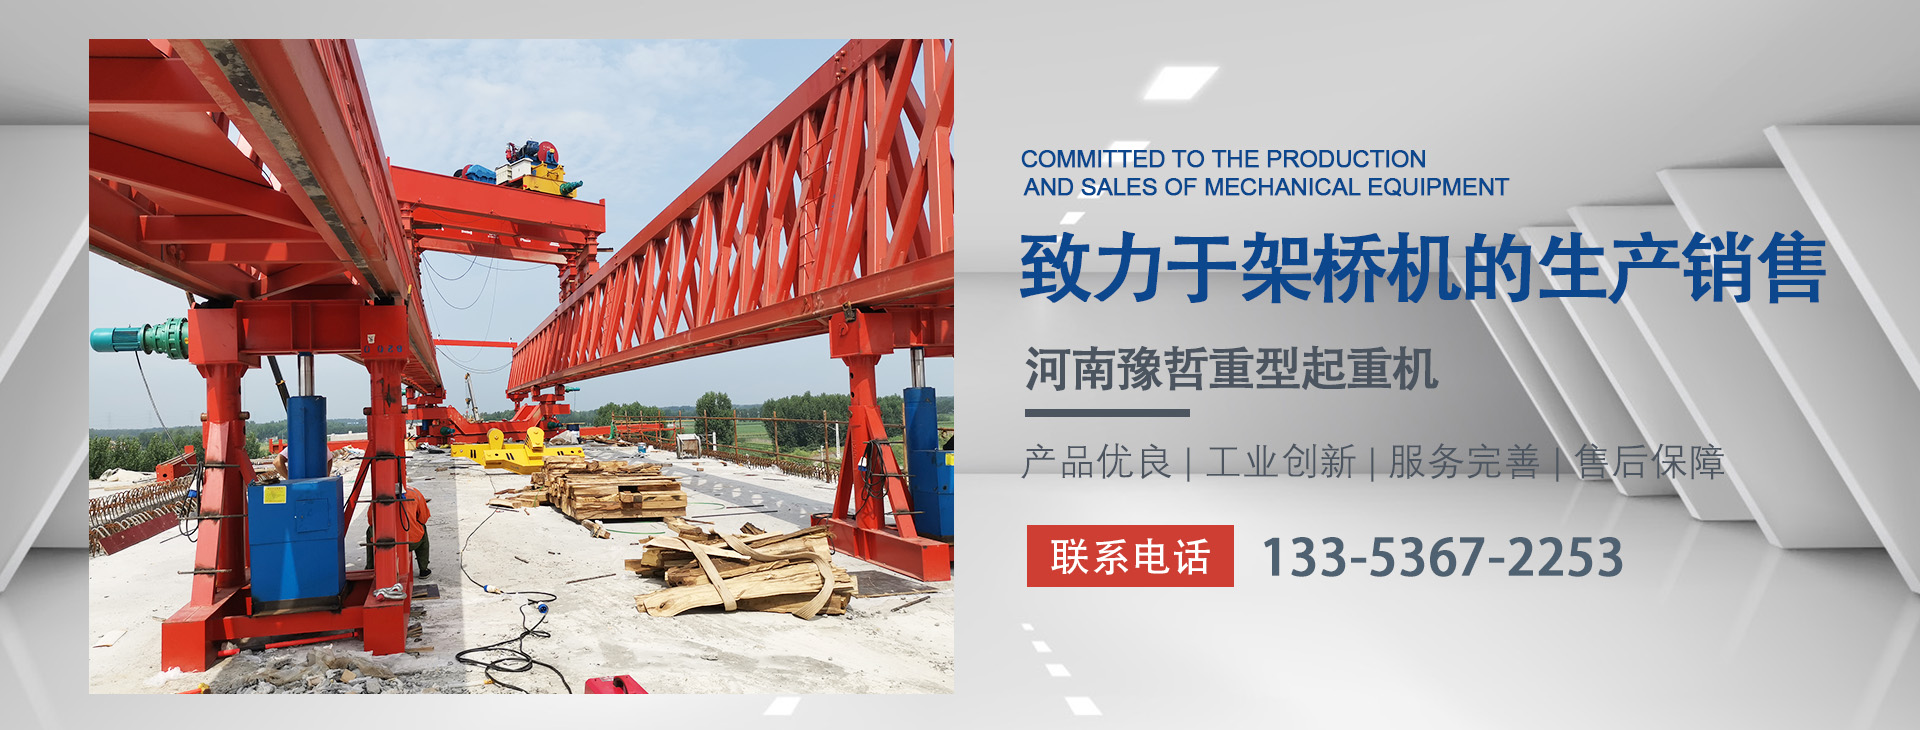
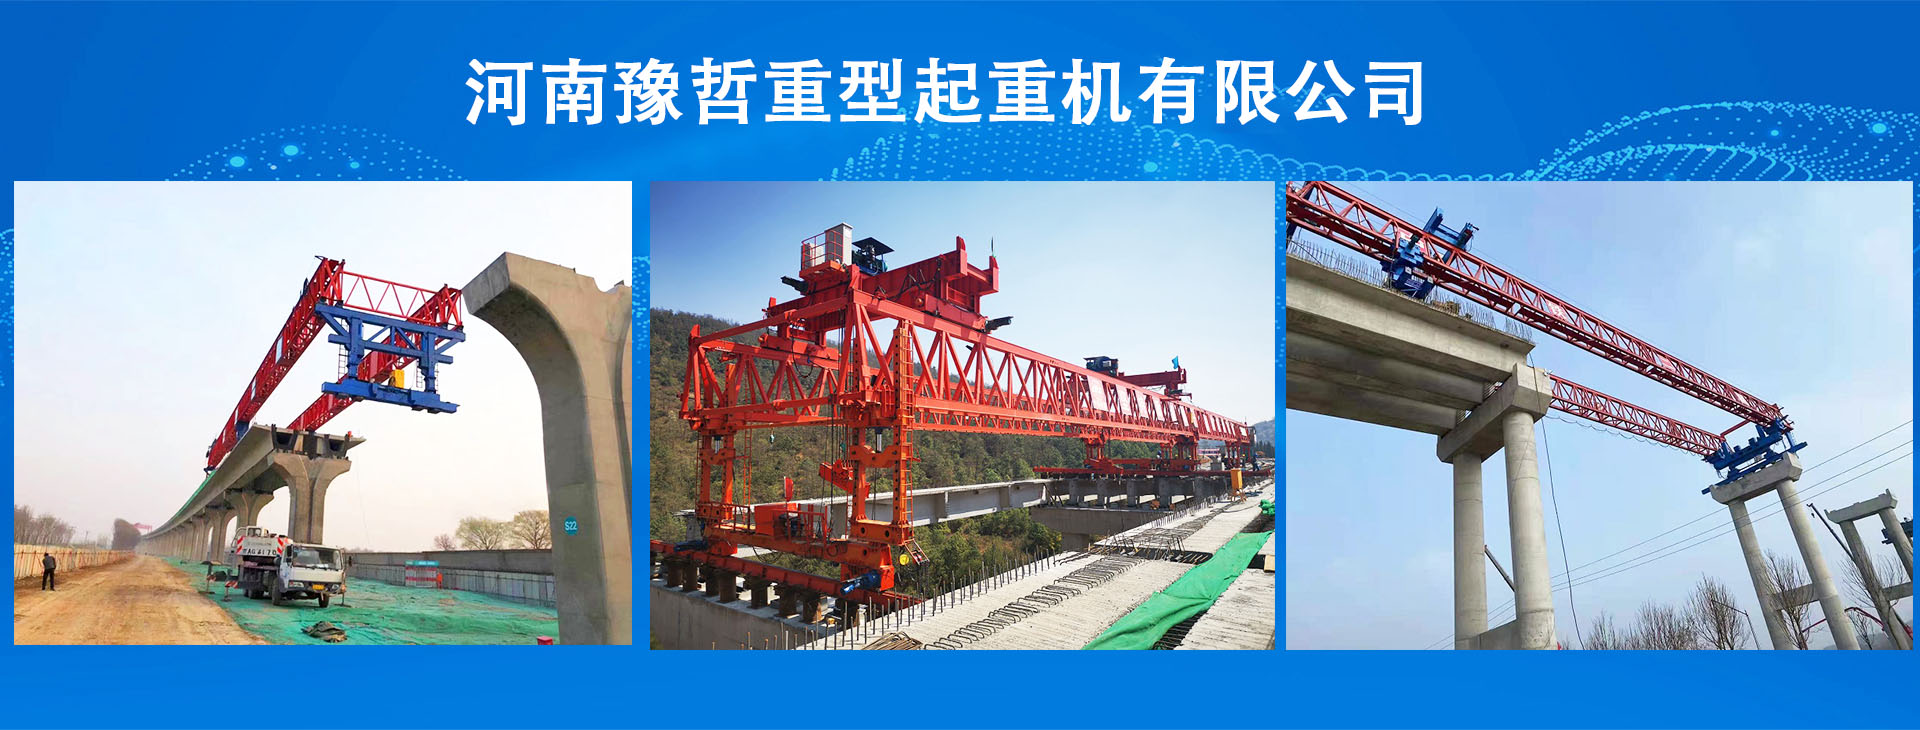
铁路架桥机作业的核心诉求是“稳”,提梁、运梁、落梁三个关键环节的稳定性直接决定梁体架设质量与施工安全。百吨级梁体的吊装与架设过程中,任何微小的晃动、偏移都可能引发碰撞、梁体损伤甚至设备失稳等风险。因此,需通过标准化操作流程、精准的参数控制、全方位的状态监测,构建全流程稳定保障体系,确保各环节动作平稳、精准、可控。

提梁阶段的稳定核心是“同步均衡受力”,关键在于吊具匹配与起升控制。作业前,需精准核对梁体重量、吊点位置,选用匹配规格的吊具与钢丝绳,逐一检查吊具磨损程度、钢丝绳断丝情况及连接部位的紧固状态,杜绝因吊具隐患导致的受力不均。起吊操作需遵循“试吊-核验-正式起吊”的流程:先将梁体吊离地面10-20厘米,停留30秒以上进行试吊,此时操作员需紧盯驾驶室显示屏的重量反馈数据,观察员同步检查梁体是否水平、吊绳是否垂直受力。确认无异常后,启动匀速起升模式,严格控制起升速度不超过规范阈值,避免因起升过快产生惯性晃动。若提梁过程中出现梁体倾斜,需立即停止起升,通过微调单侧起升速度实现梁体水平校正,待观察员确认稳定后再继续作业。
运梁阶段的稳定关键是“路径平顺与速度可控”,需兼顾轨道保障与行进调控。运梁前,施工团队需对架桥机行走轨道进行全面检测,重点核查轨道平整度、螺栓紧固度及轨道间距,对出现的凹陷、松动等问题及时整改,同时清理轨道周边障碍物,确保行进路径无干扰。运梁过程中,操作员需严格按照指挥系统设定的路径与速度行驶,保持匀速缓慢行进,避免急加速、急刹车。架桥机的行走系统需具备同步联动功能,操作员通过显示屏实时监控两侧行走机构的速度差与位移偏差,确保偏差控制在毫米级范围内。此外,前后观察员需全程紧盯梁体与轨道、周边结构的间距,实时向操作员传递路况信息,若遇轨道接缝、坡度变化等特殊路段,操作员需提前减速,平稳通过后再恢复正常速度,防止梁体因颠簸产生晃动。
落梁阶段的稳定核心是“精准对位与平稳下放”,需实现“定位-微调-下放”的精准联动。落梁前,指挥系统通过高精度传感器传输梁体与支座的对位数据,操作员结合显示屏的偏差提示,初步调整架桥机主梁位置,实现梁体与支座的大致对齐。随后进入微调阶段,操作员通过精细操控支腿升降、主梁横移等动作,逐步缩小对位偏差,每一次微调后都需等待观察员现场复核,确认偏差符合规范要求(通常控制在2毫米以内)后再进行下一步操作。下放过程中,需开启平稳下放模式,严格控制下放速度,避免因速度过快导致梁体冲击支座。同时,观察员需紧盯梁体下放过程中的姿态变化,若发现梁体倾斜、卡阻等异常情况,立即发出停止指令,操作员迅速执行制动,待排查问题、调整状态后再继续下放,直至梁体平稳落至支座并完成受力承接。
此外,全流程的稳定保障还离不开设备状态的实时监测与应急处置机制。作业过程中,指挥系统持续监测架桥机的支腿受力、主梁倾角、液压系统压力等关键参数,一旦出现异常立即触发预警,操作员需第一时间响应处置。通过标准化操作、精准调控与全方位监测的有机结合,才能实现提梁、运梁、落梁全程的稳定可控,为高铁桥梁架设的高质量推进筑牢安全防线。