服务热线:13353672253 | 网站地图
服务热线:13353672253 | 网站地图
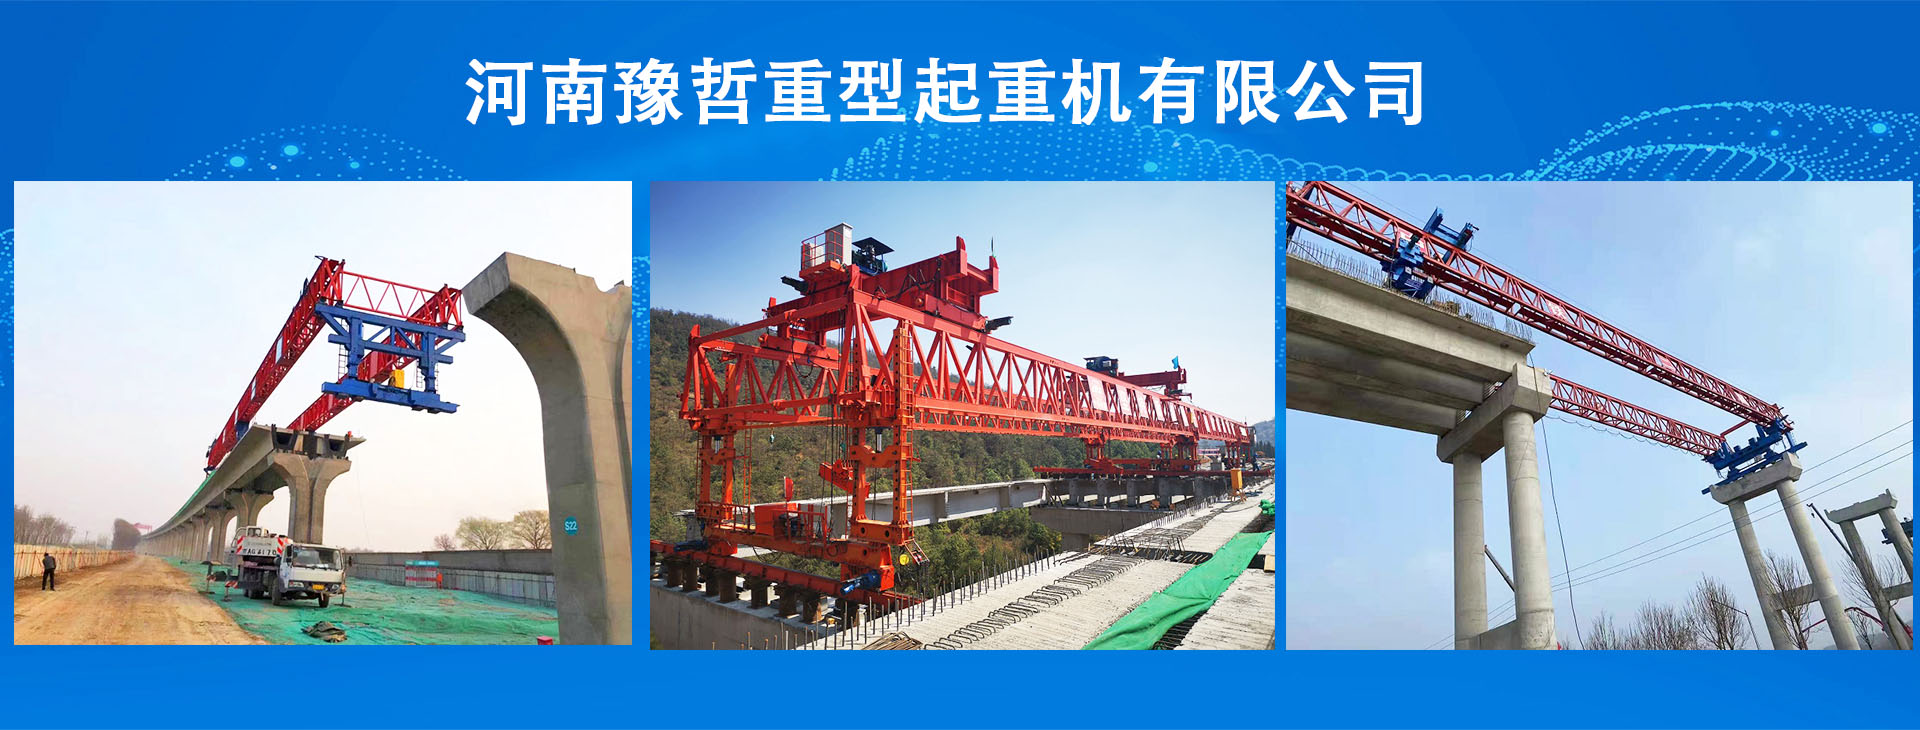
铁路架桥机作业的精准与安全,核心在于驾驶室操作员、现场观察员与智能指挥系统的高效协同。作为架桥机动作的直接执行者,操作员身处驾驶室这一“神经中枢”,需精准接收观察员的现场反馈与指挥系统的指令调度,通过标准化联动流程实现百吨梁体的平稳架设。这种多维度协同不仅是施工效率的保障,更是规避碰撞、失稳等风险的关键防线,贯穿提梁、运梁、落梁全流程。

作业启动前,协同准备是基础前提。操作员需提前与指挥系统完成数据对接,通过驾驶室显示屏确认架桥机支腿受力、主梁水平度等初始参数,核对当日架梁任务的墩台编号、梁体型号等核心信息,确保与指挥系统的施工方案完全一致。同时,操作员通过加密对讲机与前后桥墩的观察员建立通信链路,明确信号规范——如“左偏3毫米”“匀速下降”等简洁指令的含义,同步确认观察员的站位是否安全、观测视角是否无遮挡,避免因信号歧义或观测盲区埋下隐患。此外,操作员还需配合指挥系统完成预警阈值校准,确保“黑匣子”智能监测系统的倾角、偏差等数据能实时同步至驾驶室屏幕,形成“指挥系统预警-操作员响应-观察员复核”的初始联动机制。
作业过程中,动态协同是核心关键。在梁体起吊阶段,操作员根据指挥系统下达的起吊参数平稳操纵操纵杆,同时紧盯显示屏上的重量反馈数据。此时,观察员需实时报告吊具受力状态、梁体是否水平,若发现吊绳偏移或梁体晃动,立即通过对讲机发出调整指令,操作员则迅速微调起升速度与角度,直至观察员确认“状态正常”。运梁环节中,前方观察员负责监测架桥机行进轨道的平整度与障碍物,后方观察员紧盯梁体与已架桥梁的间距,两者交替向操作员传递路况信息;操作员则结合指挥系统的路径导航提示,精准控制行进速度,当指挥系统发出“临近隧道/挡砟墙”的预警时,立即减速并根据观察员的距离反馈微调行进方向,确保梁体翼缘板与周边结构保持安全间距。
落梁对位是协同精度要求最高的环节,需三者形成闭环联动。指挥系统通过高精度传感器实时传输梁体与支座的对位数据,显示屏上的偏差数值精准到毫米级;操作员根据这些数据缓慢调整支腿升降与主梁微调,每一次动作都需等待观察员的现场复核反馈——如“支座四角高差2毫米,符合要求”“中心偏差1毫米,可落梁”。若出现数据偏差超标的情况,操作员立即暂停动作,同步将现场状态反馈至指挥系统,待指挥系统下达调整方案、观察员确认调整效果后,再继续操作。作业完成后,操作员需与观察员共同核对梁体架设质量数据,经指挥系统确认无误后,完成本次作业记录的同步归档。
应急处置中的协同响应更显关键。若观察员发现吊臂侵入预警区域或梁体突发晃动,可直接触发驾驶室声光报警,操作员需第一时间执行紧急制动,随后按照“观察员报告故障细节-指挥系统下达处置指令-操作员精准执行”的流程处置。这种快速联动机制,能最大限度缩短应急响应时间,避免风险扩大。综上,操作员通过精准接收、高效执行、实时反馈的协同逻辑,串联起观察员的现场感知与指挥系统的智能决策,三者形成的合力,正是铁路架桥施工安全高效推进的核心保障。