服务热线:13353672253 | 网站地图
服务热线:13353672253 | 网站地图
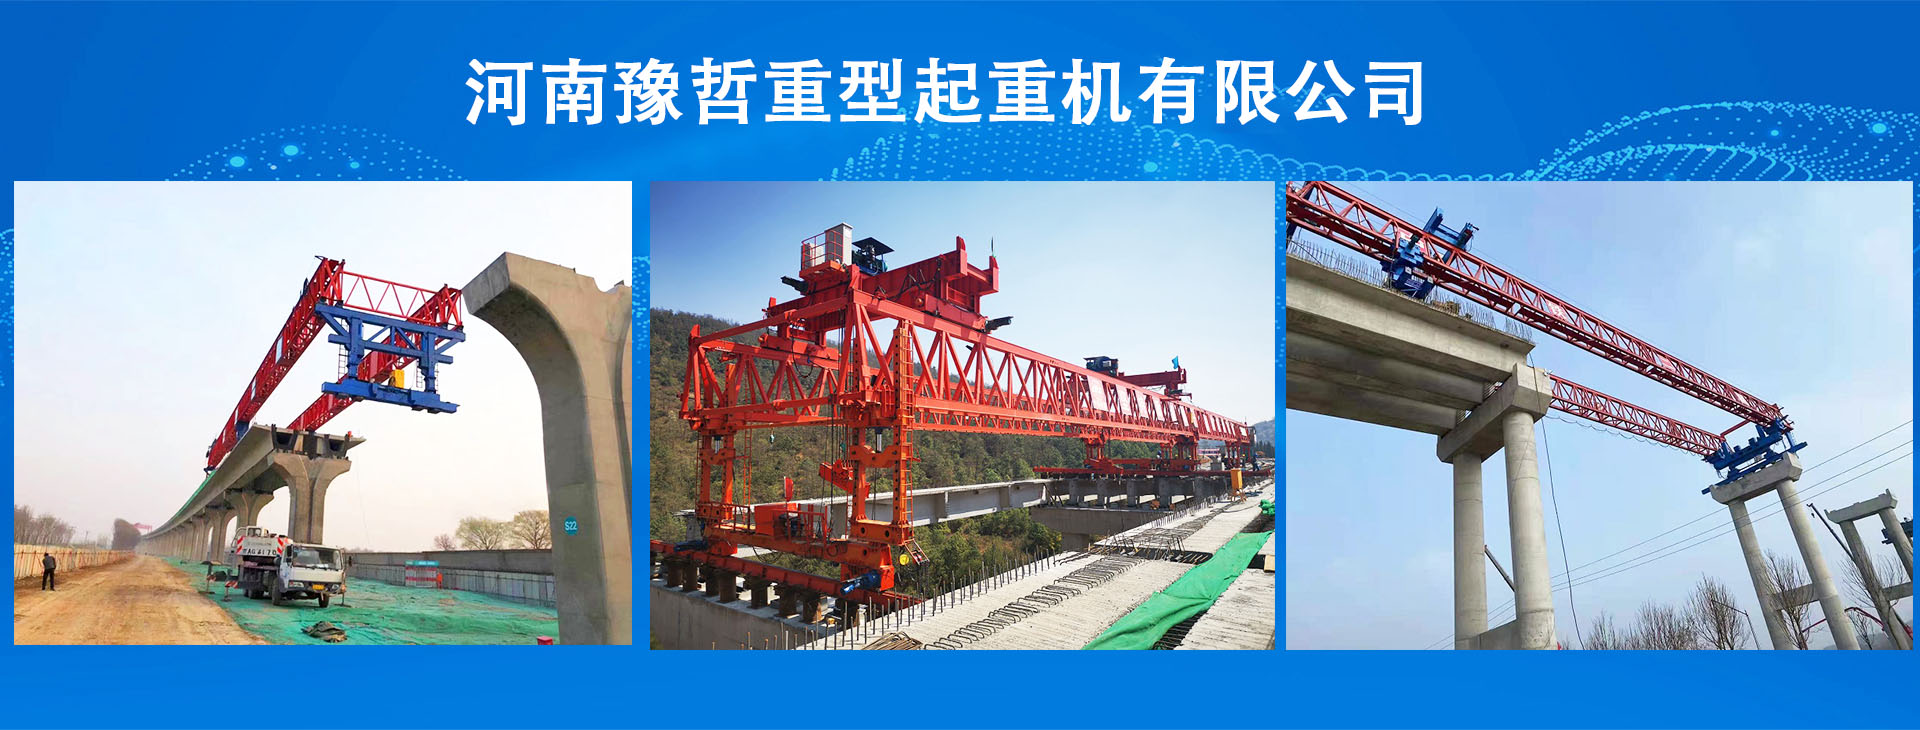
单主梁龙门吊的防碰撞系统是密集作业场景下的核心安全保障,激光与雷达技术凭借差异化的感知优势,成为系统构建的两大核心路径。二者通过精准探测与智能协同,有效规避设备间、设备与障碍物间的碰撞风险,为龙门吊的高效作业筑牢安全屏障。
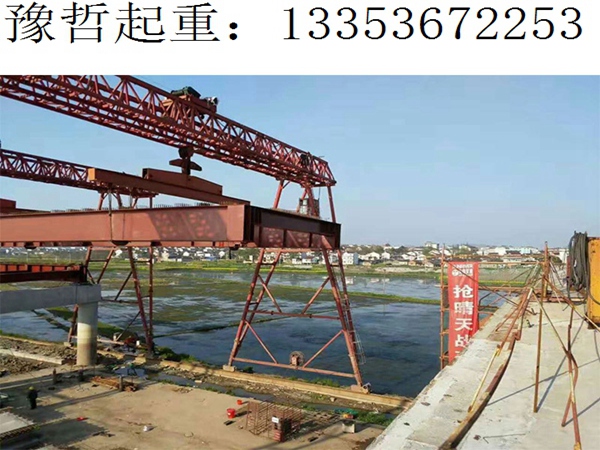
激光防碰撞系统以 “近距离高精度” 为核心特质,在封闭车间与精密作业场景中应用广泛。其通过发射高频激光束扫描周边环境,利用光束反射时间差计算目标距离,定位精度可达厘米级,能清晰识别吊具、立柱等小型障碍物。科尼起重机的改造方案中,激光传感器被安装在龙门吊转向架上,可在 20 米范围内设置多级安全区,当探测到目标进入预警区域时触发减速,进入核心区域则立即停机,且能适配正常行驶、转向等多种运行模式。这种系统的优势在于对静态小目标的识别能力突出,尤其适合多台龙门吊同轨运行的车间场景,能精准捕捉相邻设备的运行轨迹。但受光学特性限制,在雨雪、浓雾等恶劣天气或粉尘密集的矿山环境中,激光束易被遮挡,可能导致探测盲区,需搭配辅助防护手段。
雷达防碰撞系统凭借 “全天候强适应性”,成为户外复杂工况的优选方案。主流的毫米波雷达工作在 80GHz 频段,可穿透灰尘、烟雾、雨雪等干扰介质,实现 0.05 至 20 米范围内的稳定测距,重复精度高达 ±1 毫米。在港口、矿山等场景中,雷达传感器通常安装于主梁端部与大车运行机构,通过电磁波实时监测远距离目标,即使在强电磁干扰环境下,也能通过频率划分、时分调度等技术避免信号冲突。例如兰宝毫米波雷达在港口龙门吊上的应用,能动态追踪相邻设备与堆垛货物的位置,在雨雾天气中仍保持稳定探测,为设备转向、变幅提供可靠数据支撑。其短板在于对近距离微小目标的识别精度略逊于激光,更适用于中远距离的预警防护。
激光与雷达的协同融合,构建了 “全域无死角” 的防碰撞体系,这也是复杂工况下的主流配置逻辑。系统通过数据融合算法整合两种传感器的探测结果:雷达承担远距离预警任务,在 50 米外即可捕捉大型障碍物与相邻设备的动态,为操作员预留充足反应时间;激光则负责 10 米范围内的精准监测,弥补雷达对小目标识别的不足。在多雷达并行工作的场景中,还可通过频率划分技术为不同传感器分配独立频段,如将 77.0-79.0GHz 频段细分给四台雷达,避免信号干扰导致的虚假回波。北京华星北斗的定位方案更实现了多终端协同,通过大车终端与起点终端的脉冲信号交互,实时获取设备坐标,定位精度达 ±10 厘米,进一步强化了碰撞预判的准确性。
防碰撞系统的效能发挥还依赖科学的安装与调试策略。激光传感器需确保安装位置无遮挡,通常固定于主梁侧面朝向运行轨迹前方;雷达则可部署在大车两端,借助定向天线增强远距离探测能力。系统调试时需通过 Modbus 协议验证数据连通性,并根据作业场景预设安全距离 —— 车间环境中安全区可设为 3-5 米,户外堆场区则需扩展至 8-10 米,同时联动声光报警与制动系统,形成 “预警 - 减速 - 停机” 的三级防护响应。
单主梁龙门吊防碰撞系统的设计本质,是感知技术与工况需求的精准匹配。激光的精度优势与雷达的环境适应性形成完美互补,通过协同融合与规范部署,既能应对车间多机协同的精细防护需求,也能适应户外恶劣环境的稳定监测要求,为不同场景下的龙门吊作业提供全时段、全方位的安全保障。