服务热线:13353672253 | 网站地图
服务热线:13353672253 | 网站地图
复合式移动模架的高位与低位转换,是适配不同墩身高度、施工工况的核心灵活操作,绝非单纯的升降动作,而是一套有序联动、稳控为先、分步到位的工况切换流程。施工现场墩高有差异、施工阶段有区分,高位模式适配高墩现浇、大跨作业,低位模式适配矮墩施工、过孔转运,这套转换操作讲究慢而不乱、准而不慌,既能快速切换工况,又能全程守住模架平衡,杜绝升降失衡、构件磕碰风险,是模架适配多变施工场景的关键技能。
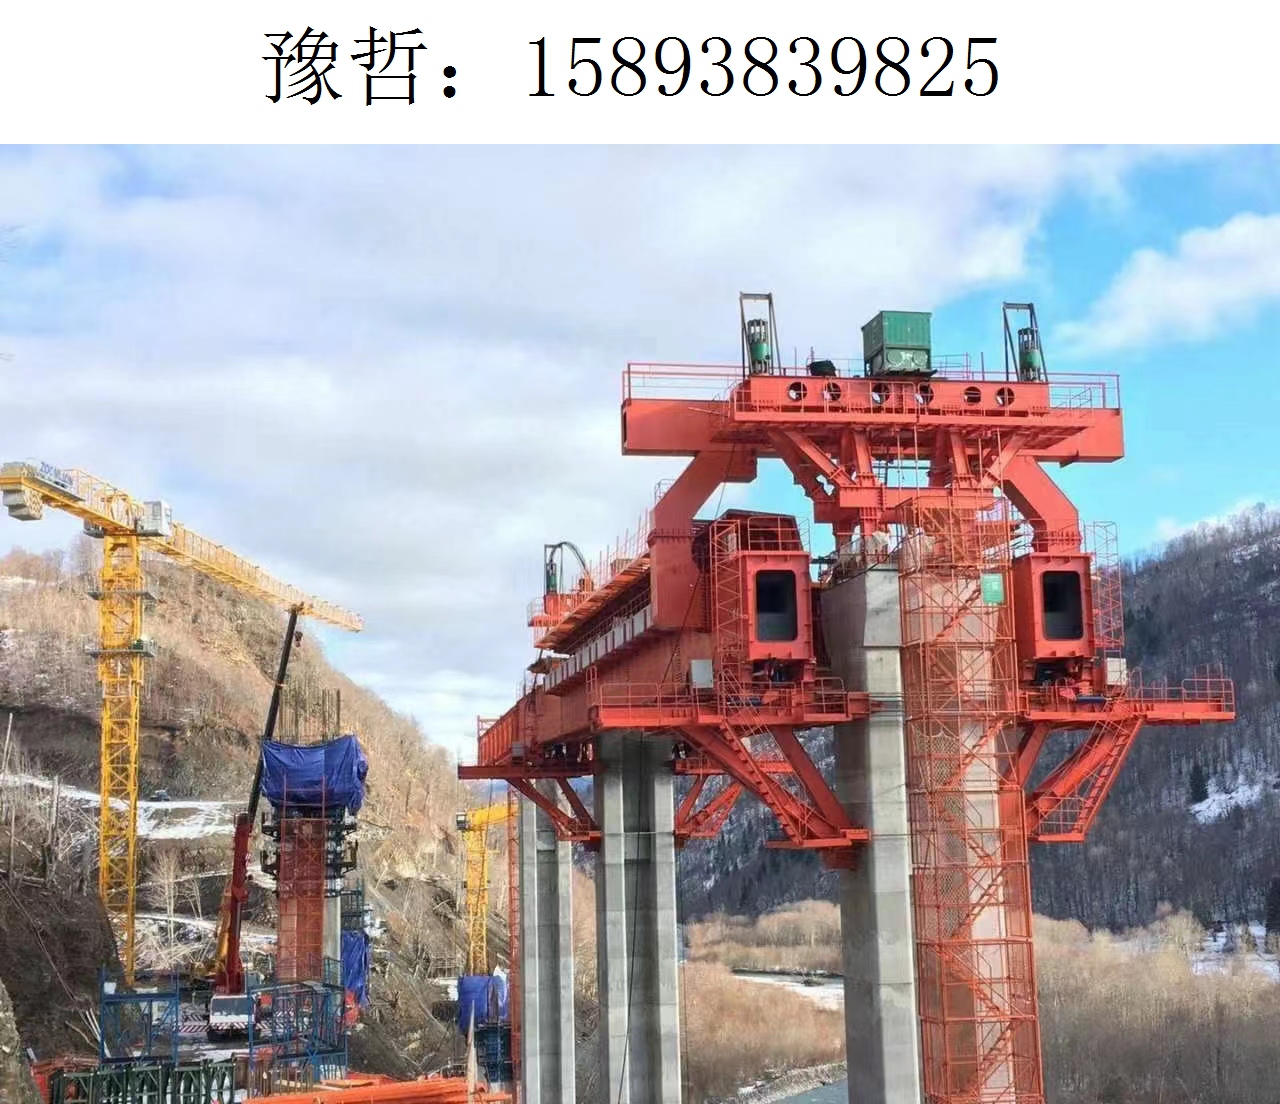
转换操作的第一步,是做足前期准备,筑牢安全根基。无论高位转低位,还是低位转高位,都要先清理模架杂物,检查支腿、牛腿、液压顶升系统的完好性,锁紧各类连接构件,解除不必要的约束卡扣,避免转换过程中部件干涉。同时校准测控点位,预设升降幅度与速率,调试同步控制模块,确保多组顶升机构步调一致,提前排查周边障碍物,给模架升降留出充足空间,把所有隐患提前排除,让转换操作起步即稳妥。
高位转低位操作,核心是缓降卸力、分步回落、全程找平,切忌快速俯冲。先启动液压系统小幅卸力,释放模架支承压力,让整机处于可控的缓降状态,随后按照先副后主、同步回落的原则,操控顶升机构缓慢降低模架高度,全程紧盯水平倾角与支腿受力数据,一旦出现单侧偏快、姿态倾斜,立即暂停微调,修正平衡后再继续。回落至接近低位标高时,提前减速缓降,避免硬着陆冲击墩身与模架构件,到位后迅速锁紧支腿自锁装置、顶升抱闸,完成低位模式的受力转换,让模架稳稳落位。
低位转高位操作,侧重点在稳升调平、精准对位、受力锁固,是高位施工的前置关键。先确认低位支承稳固,启动同步顶升系统,以低速匀速抬升模架,顶升过程中保持左右、前后支腿高度一致,依托测控数据实时微调,杜绝偏斜、翘边。升至预设高位后,先暂停顶升,复核模架标高、水平度与轴线位置,微调支腿与牛腿的贴合度,确保支承点位精准受力,随后全面锁紧所有顶升与支承机构,检查液压保压状态,确认模架无回落、无偏移后,正式切换为高位作业模式。
整个高低位转换过程,始终坚守动态监测、步步核验的准则,每完成一段升降行程,就核查一次姿态与受力,不抢进度、不简化步骤。转换到位后,还要对模架整体做一次全面检查,确认模板、支承、液压系统均处于正常工况,再开展后续浇筑或过孔作业。这套规范的转换操作,让模架能轻松适配高低墩施工场景,既提升了设备通用性,又守住了高空作业的安全底线,让复合式移动模架的工况切换更顺畅、更靠谱。